InterCEpter / AREIOM
Eine Familie hauseigener Multikopter-Plattformen — vom ursprünglichen InterCEpter-Quadrokopter bis zum aktuellen AREIOM-Hexakopter — zur Erforschung und Demonstration autonomer Flugsteuerung, Sensordatenfusion und Missionsmanagement in eingebetteten Systemen, mit realem Anwendungsbezug in der automatisierten Infrastrukturinspektion.
Zweck & Motivation
Der autonome Betrieb von Drohnen für Aufgaben wie die Inspektion von Stromleitungen oder Gebäuden erfordert mehr als ferngesteuerten Flug — er verlangt Sensordatenfusion in Echtzeit, eine zuverlässige Flugsteuerung sowie intelligente Missionsplanung, die zusammenwirken müssen. Das gilt besonders in Umgebungen (z. B. in der Nähe von Hochspannungsleitungen), in denen herkömmliche GPS-/Kompass-Navigation unzuverlässig wird. Diese Plattform wurde intern entwickelt, damit jede Ebene der Steuerungsarchitektur — von der Motorsteuerung bis zur autonomen Missionsausführung — für Forschung, Anpassung und Erprobung offenbleibt, statt auf ein geschlossenes kommerzielles System angewiesen zu sein.
Technische Beschreibung
InterCEpter (Quadrokopter)
- Vierantriebssystem; jede Lage-/Positionsänderung erfolgt ausschließlich durch differenzielle Steuerung der Motordrehzahlen (keine zusätzlichen Steuerflächen).
- Sensordatenfusion (Beschleunigungssensoren, Gyrosensoren) speist einen PID-Regler in der Flight-Control-Ebene zur Berechnung der Motordrehzahlen.
- Navigation-Control-Ebene: GPS, 3D-Kompass, Ultraschall-/Infrarot-Abstandssensoren, aufgebaut um den Mikrocontroller LM3S2965 (ARM Cortex-M3) von Texas Instruments.
- Mission-Control-Ebene: ursprünglich über einen externen Rechner realisiert; ein DIMM-PC-Modul war für die spätere Onboard-Integration vorgesehen.
AREIOM (Adaptive Research Multicopter Platform
- Demonstrator-Hardware: Hexakopter HP-Y6V2, Y6-Geometrie mit Doppelrotoren, modular aufgebaut und frei programmierbar.
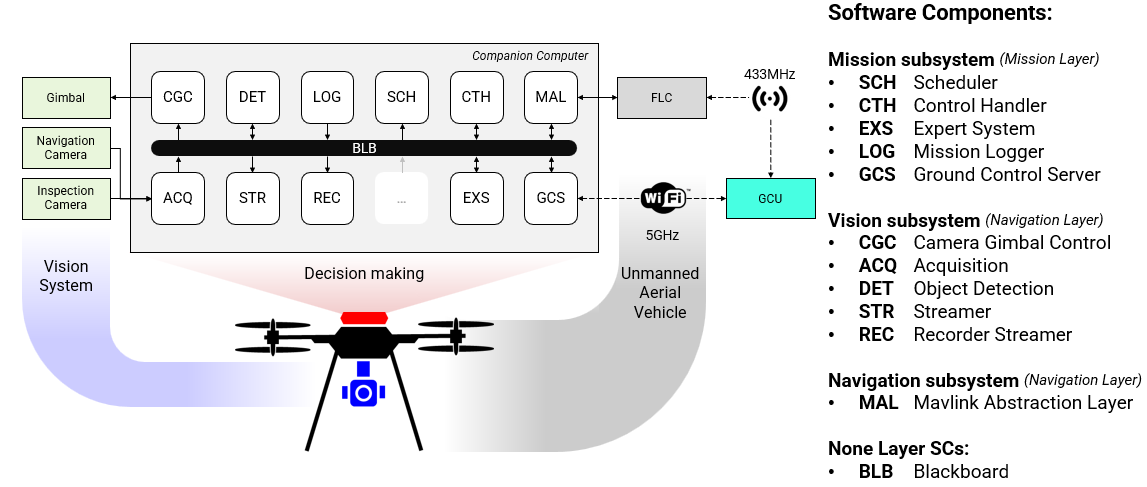
- Konkreter Hardware-/Software-Stack, entwickelt und getestet im Indoor Flight Center (IFC) der Professur, das zusätzlich eine Hardware-/Software-in-the-Loop-Simulationsumgebung bereitstellt:
- Flugsteuerung: Hardware-Plattform Pixhawk.
- Navigationssteuerung: Pixhawk-Hardware mit der Software Ardupilot.
- Missionssteuerung: Odroid-Companion-Board für die höhere Onboard-Datenverarbeitung.
- Architektonisch trennt AREIOM funktionale Ebenen nach Kritikalität und Sicherheitsklassifizierung und unterstützt adaptive Mindestabstandsregelung, dynamische Anpassung des Flugpfads (z. B. um Flugverbotszonen) sowie deutlich höhere Onboard-Rechenleistung als der ursprüngliche InterCEpter.
- Forschungsmethoden: FPGA-basierte Hardwarebeschleunigung, Hardware-Software-Co-Design für Flugsteuerung und Multisensor-Verarbeitung, Echtzeit-Auswertung hochauflösender Sensordaten.
Fähigkeiten
- Stabiler autonomer Schwebeflug und GPS-wegpunktbasierte Navigation mit adaptiver Hindernis-/Mindestabstandsbehandlung.
- Gebäude- und Geländeinspektion sowie Inspektion industrieller Anlagen wie Hochspannungsmasten und -leitungen.
- Bildbasierte Inspektionsdemonstrationen (Windkraftanlagen, Photovoltaikanlagen, Stromleitungen) im Rahmen des Projekts APOLI.
- Luftbildphotogrammetrie (2D-/3D-Rekonstruktion, Flächendokumentation).
- Flächenerkundung/-überwachung und Demonstrationen für Katastropheneinsätze (Hochwasser, Waldbrand).
- Transportdemonstrationen für leichte Nutzlasten (z. B. kleine Pakete, Medikamente).
- Einsatz sowohl als manuell gesteuerte Testplattform im IFC als auch als autonomes Missionssystem zur Validierung von Algorithmen.
Forschungskontext
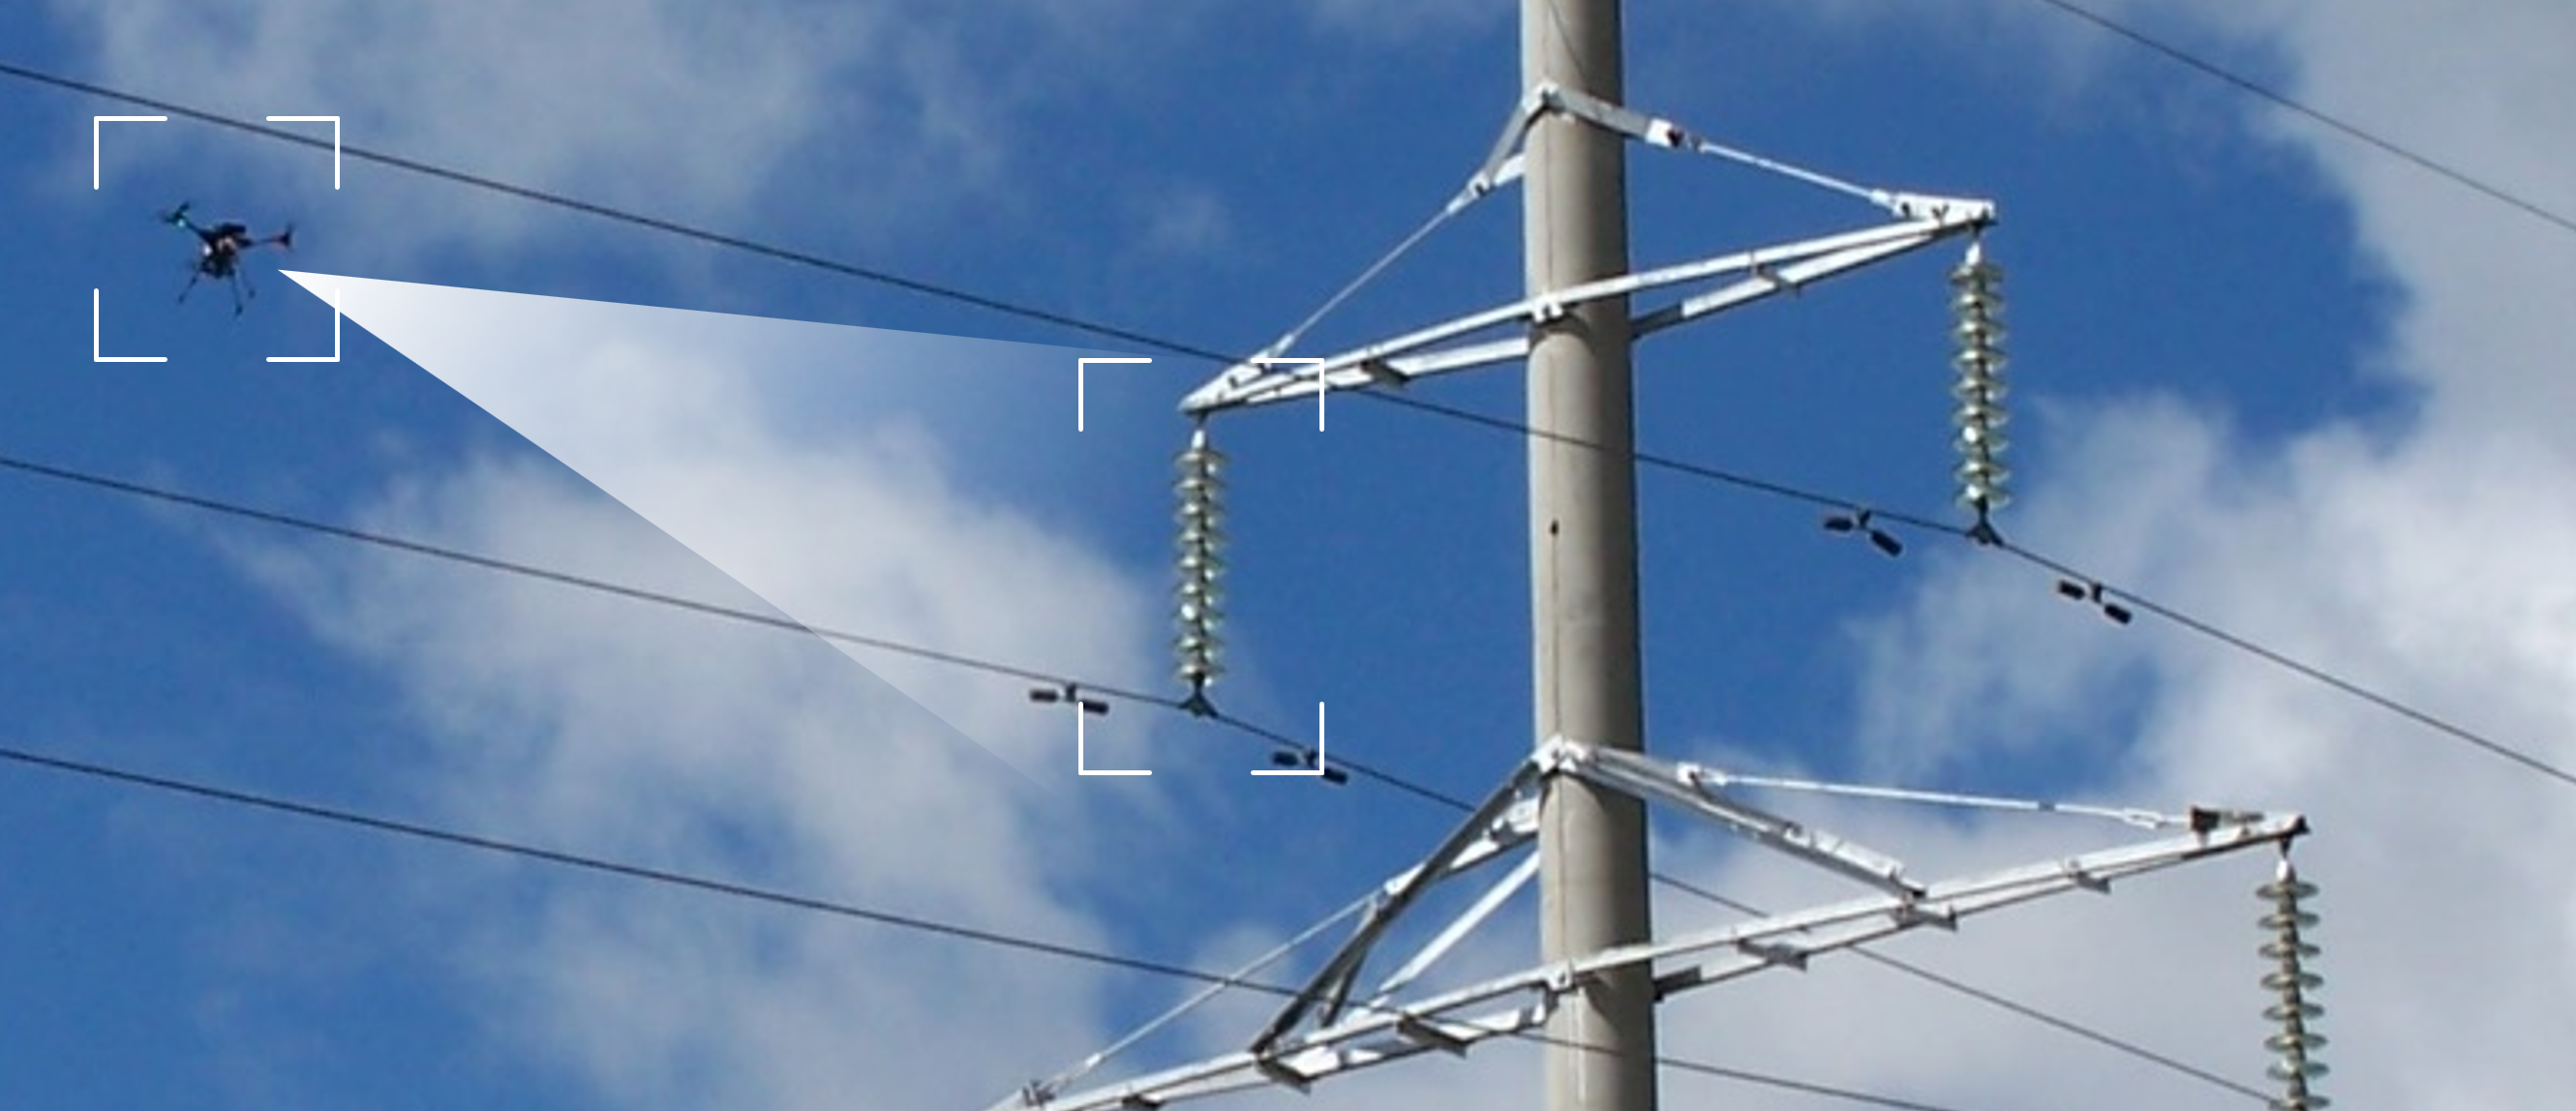
APOLI (Automated Power Line Inspection) — industriefinanzierte Fallstudie (3. Quartal 2016) zur Entwicklung eines hochautomatisierten, bildbasierten UAS-Inspektionssystems für Stromverteilungsinfrastruktur, mit Fokus auf Schadenserkennung an Isolatoren, Masten und Übertragungsleitungen. Da herkömmliche GPS-/IMU-/Kompass-Navigation in der Nähe starker elektromagnetischer Felder von Hochspannungsanlagen unzuverlässig ist, setzt APOLI auf bildbasierte Flugsteuerung mit Echtzeiterkennung von Zielobjekten und Hindernissen sowie eine Onboard-Missionssteuerung, die den Flugpfad autonom überwacht — eine direkte Anwendung der Navigations- und Missionssteuerungsarchitektur der AREIOM-Plattform.