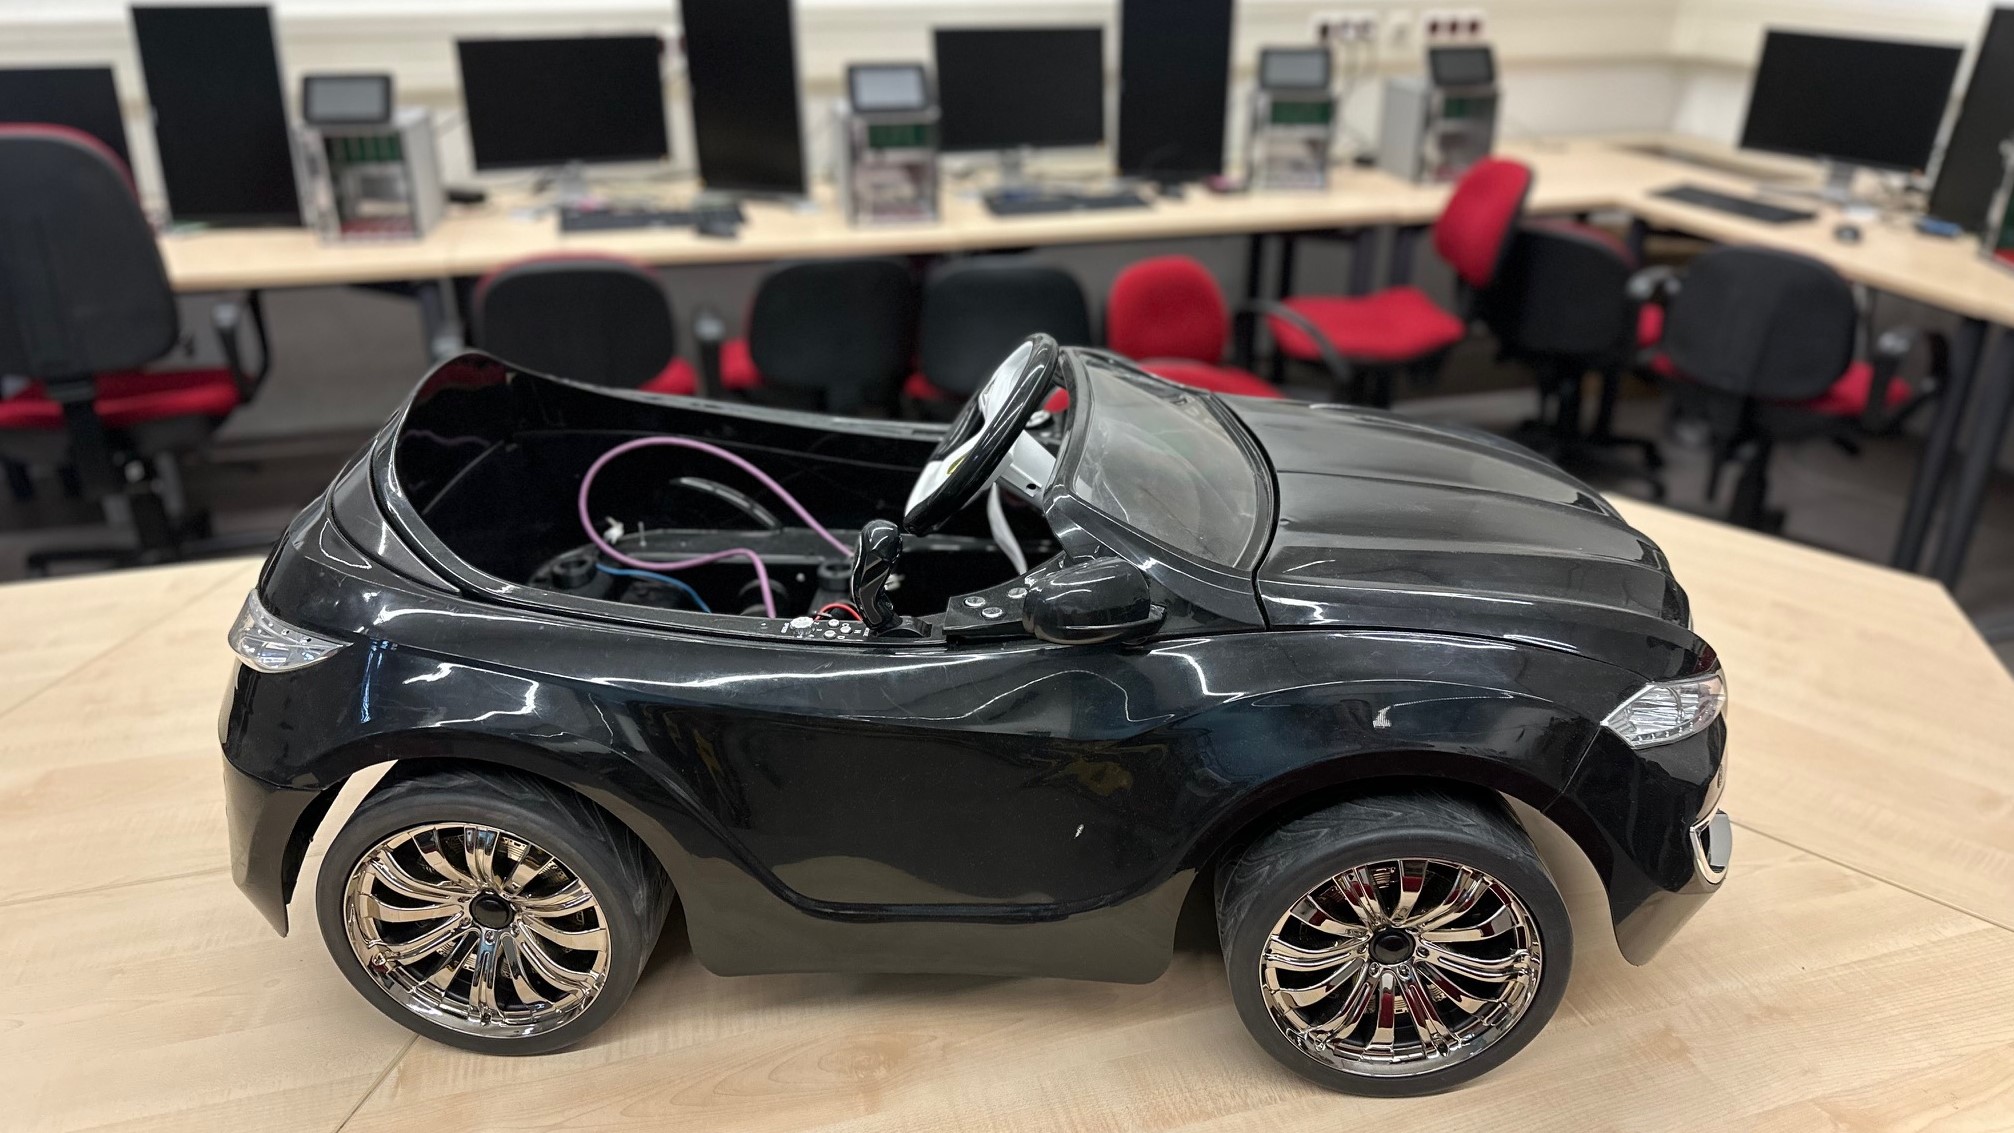
Industrielle Fahrzeugsoftware-Plattformen sind für Forschung und Lehre im Alltag zu kostspielig, daher haben wir YellowCar und BlackPearl entwickelt, um verteilte Softwarearchitekturen und Car2X-Kommunikation zu erproben und zu validieren — ergänzt durch TUCMini, TUCBox und CARLA, um automatisierte Fahrfunktionen sicher zu erproben, bevor sie auf die Straße kommen.
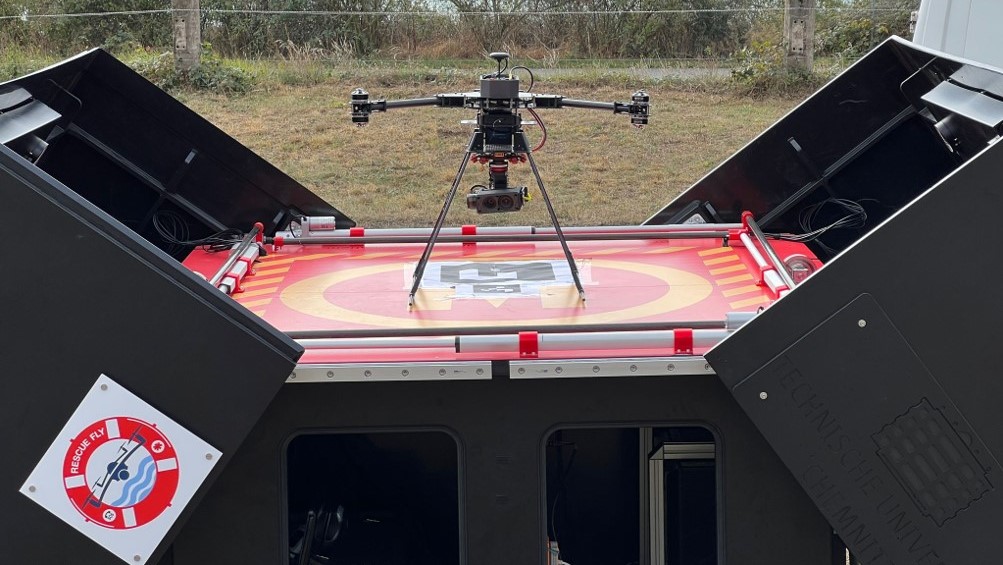
Autonomer Flug erfordert zuverlässige Steuerung, Sensorik und Koordination unter realen Bedingungen — dies erforschen wir mit InterCEpter und AREIOM für Flugsteuerung und Sensorfusion, erprobt im Indoor Flight Center und im Hangar, und erweitert durch Drone Fleet und RTLS zur Koordination und Verfolgung mehrerer Drohnen zugleich.
KI-Systeme sind nur so gut wie die Daten und Algorithmen, auf denen sie beruhen, daher testen wir Fahralgorithmen mit dem CARLA-Simulator, setzen den Intelligent Frame Extractor zur Objekterkennung ein und betreiben die AI Data Monitoring Platform zur Echtzeit-Validierung von Daten — damit KI mit Zuversicht eingesetzt werden kann.
Durch Klicken auf die untenstehenden Links stimmen Sie der Übermittlung personenbezogener Daten an Websites Dritter zu. Dies kann die Speicherung von Cookies auf Ihrem Gerät erfordern.
Weitere Informationen zu den Datenschutzrichtlinien der Universität finden Sie hier.
Drohnen: Kleine Helfer, große Möglichkeiten
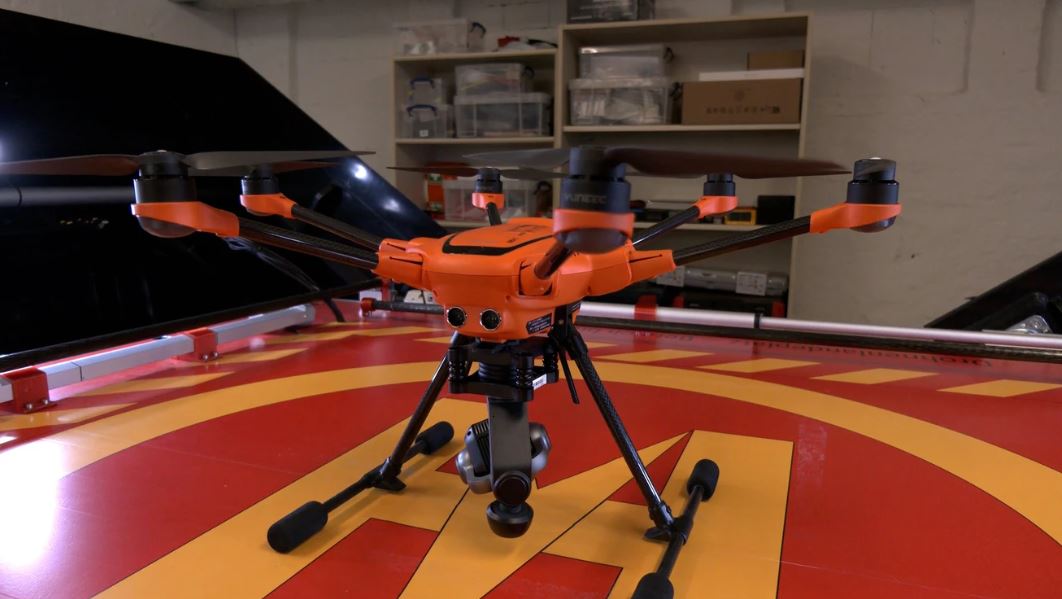
Drohnen mit KI sollen Leben retten
Drohnen mit KI sollen Leben retten