Indoor Real-Time Location System (RTLS)
Das Indoor-Echtzeit-Ortungssystem (Indoor RTLS) wurde im Rahmen der Entwicklungsprojekte des Indoor Flight Center (IFC) entwickelt und dient der Emulation realer GNSS-Signale in einer geschlossenen Innenumgebung.
Zweck & Motivation
Um eine erfolgreiche Navigation und eine genaue Positionsbestimmung zu gewährleisten, benötigt die Drohne eine präzise und stets zuverlässige Positionsangabe. Da sich die Drohne ständig in Bewegung befindet, müssen die Positionsdaten in Echtzeit aktualisiert werden. Das Testen dieser Hardware- und Softwarelösungen im Indoor Flight Center (IFC) stellt jedoch aufgrund fehlender geeigneter GNSS-Satellitensignale eine erhebliche Herausforderung dar. Um Tests in Innenräumen zu ermöglichen, musste daher ein eigenständiges Echtzeit-Positionierungssystem implementiert werden, um das Problem des GNSS-Empfangs innerhalb der Innenanlage zu lösen.Um eine erfolgreiche Navigation und eine genaue Positionsbestimmung zu gewährleisten, benötigt die Drohne eine präzise und stets zuverlässige Positionsangabe. Da sich die Drohne ständig in Bewegung befindet, müssen die Positionsdaten in Echtzeit aktualisiert werden. Das Testen dieser Hardware- und Softwarelösungen im Indoor Flight Center (IFC) stellt jedoch aufgrund fehlender geeigneter GNSS-Satellitensignale eine erhebliche Herausforderung dar. Um Tests in Innenräumen zu ermöglichen, musste daher ein eigenständiges Echtzeit-Positionierungssystem implementiert werden, um das Problem des GNSS-Empfangs innerhalb der Innenanlage zu lösen.
Technische Beschreibung
Das auf Ultra-Wideband-Technologie (UWB) basierende Echtzeit-Ortungssystem für Innenräume (Indoor RTLS) bietet eine beispiellose Präzision bei der Positionsbestimmung eines fliegenden UAV in geschlossenen Räumen. Im Gegensatz zu herkömmlichen Technologien wie Bluetooth oder WLAN, die auf der Signalstärke beruhen, sendet UWB kurze Funkimpulse über ein sehr breites Frequenzspektrum aus, wodurch das Ortungssystem für Innenräume die genaue Position des UAV auf wenige Zentimeter genau berechnen kann. Durch die Messung der Laufzeit (ToF) oder der Ankunftszeitdifferenz (TDOA) zwischen Tags und festen Ankerpunkten bietet UWB in unserem Indoor Flight Center eine außergewöhnliche Störfestigkeit gegenüber Mehrwegausbreitung und eine hohe Genauigkeit.
Funktionsumfang
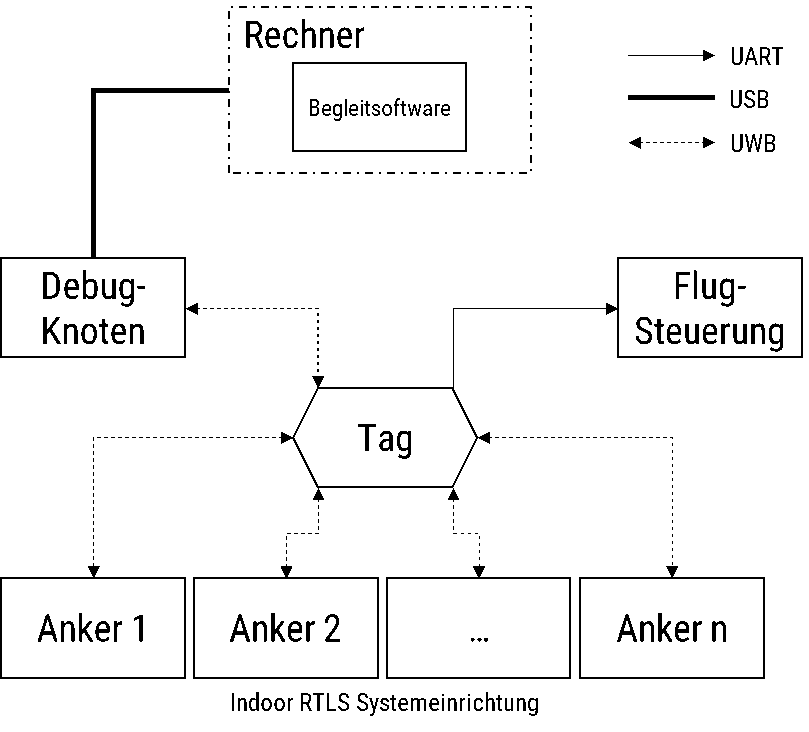
Die Positionsbestimmung des Indoor-RTLS stützt sich auf mehrere Schlüsseltechniken, um einen Tag im 3D-Raum genau zu lokalisieren. Bei der Time-of-Flight-Methode (ToF) wird die Entfernung berechnet, indem die Sendedauer zwischen einem Tag und mehreren Ankern gemessen wird. Dabei kommt die Formel „Entfernung = Dauer × Lichtgeschwindigkeit“ zum Einsatz, wodurch der Standort des Tags über den Schnittpunkt mehrerer Kugeln genau bestimmt wird. Alternativ werden bei der Ankunftszeitdifferenz (TDOA) die Zeitunterschiede der Nachrichten des Tags gemessen, um die Positionen am Schnittpunkt von Hyperboloiden zu ermitteln, was eine strenge Synchronisation erfordert. Um eine eindeutige und präzise 3D-Position zu ermitteln, sind für die dreidimensionale Multilateration mindestens vier Ankerpunkte mit bekannten Koordinaten und einer bestimmten Anordnung relativ zum Tag erforderlich. Bei der Positionsübertragung der GNSS-Koordinaten wird die globale Position anhand der lokalen Koordinaten des Tags und der GNSS-Daten des Ankers berechnet; anschließend werden diese Positionen in NMEA-Sätze umgewandelt, die über UART an den Flugcontroller übertragen werden, während die Debug-Daten gleichzeitig zur Überwachung an einen Debug-Knoten gesendet werden.
Forschungskontext
Verwandte Demonstrator: Indoor Flight Center (IFC)
Visuals