Yellow Car
Das YellowCar ist ein Forschungs- und Lehrdemonstrator für die Entwicklung von Fahrzeugsoftware. Es ermöglicht Studierenden und Forschern, verteilte Fahrzeugsoftwarearchitekturen und eingebettete Steuerungsfunktionen auf einer realistischen Fahrzeugplattform auf Basis von AUTOSAR und CAN-Kommunikation zu entwickeln, zu testen und zu validieren.
Zweck & Motivation
Technische Beschreibung
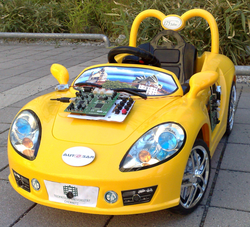
Der Demonstrator basiert auf einem modifizierten Elektro-Aufsitzfahrzeug, das mit drei elektronischen Steuergeräten (ECUs) vom Typ Freescale S12XEP100 ausgestattet ist, die über einen 125-kbit/s-CAN-Bus miteinander verbunden sind. Die Softwarearchitektur entspricht dem AUTOSAR-2.1-Standard.
Hardware
- Elektrisches Aufsitzfahrzeug
- Drei Steuergeräte (Freescale S12XEP100)
- CAN-Bus (125 kbit/s)
- Hochleistungsakku
- Verbesserte Traktion
- Scheinwerfer, Rückleuchten und Blinker
- Ultraschall-Abstandssensoren (vorne und hinten)
- Licht- und Temperatursensoren
- Raddrehzahlsensor
- Bordserver für Diagnose und Fernzugriff
Software und Entwicklungsumgebung
- AUTOSAR 2.1
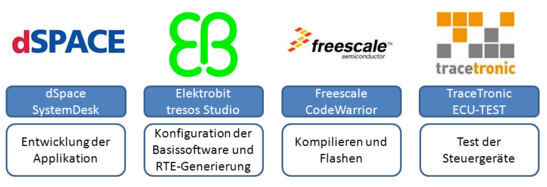
- dSPACE SystemDesk
- Elektrobit tresos Studio
- AUTOSAR-Laufzeitumgebung (RTE)
- Freescale CodeWarrior
- TraceTronic ECU-TEST (Hardware-in-the-Loop)
Systemarchitektur
Das System besteht aus drei verteilten Steuergeräten:
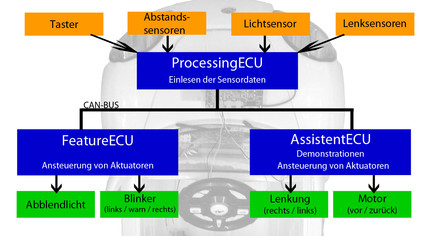
- ProcessingECU: Sensorerfassung und Datenverteilung
- FeatureECU: Steuerung der Fahrzeugbeleuchtung
- AssistantECU: Fahrfunktionen einschließlich Lenkung und Antrieb
Fähigkeiten
Das YellowCar unterstützt eine Vielzahl von Demonstrationen und Experimenten, darunter:
- Automatisierte Fahrfunktionen
- Fernsteuerung des Fahrzeugs
- On-Board-Diagnose
- Verteilte ECU-Kommunikation
- Sensorintegration
- Steuerung der Fahrzeugbeleuchtung
- Hinderniserkennung und -ausweichung
- Hardware-in-the-Loop-Tests
Zu den Demonstrationsszenarien gehören:
- Automatisiertes Vorwärtsfahren bis zur Erkennung eines Hindernisses
- Kreisfahrmanöver
- Hindernisvermeidung
- Fernsteuerung über Android, iOS oder Webanwendung
- Live-Überwachung der Fahrzeugsensor- und CAN-Bus-Daten
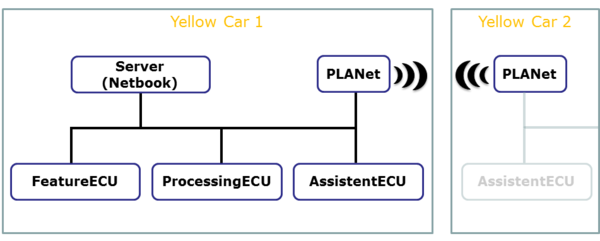
Darüber hinaus können zwei YellowCars über eine Car-to-Car-Kommunikationsplattform miteinander kommunizieren, um kooperative Fahrszenarien wie Notbremsungen und Kollisionsvermeidung zu demonstrieren.
Forschungskontext
Das YellowCar wird für Forschung und Lehre in folgenden Bereichen eingesetzt:
- Automobil-Softwareentwicklung
- AUTOSAR-basierte Softwareentwicklung
- Eingebettete Systeme
- Verteilte Steuerungssysteme
- CAN-Kommunikation
- Hardware-in-the-Loop-Tests
- Fahrzeugdiagnose
- Fahrzeug-zu-Fahrzeug-Kommunikation (V2V)
- Modellbasierte Softwareentwicklung