Drohnenhangar
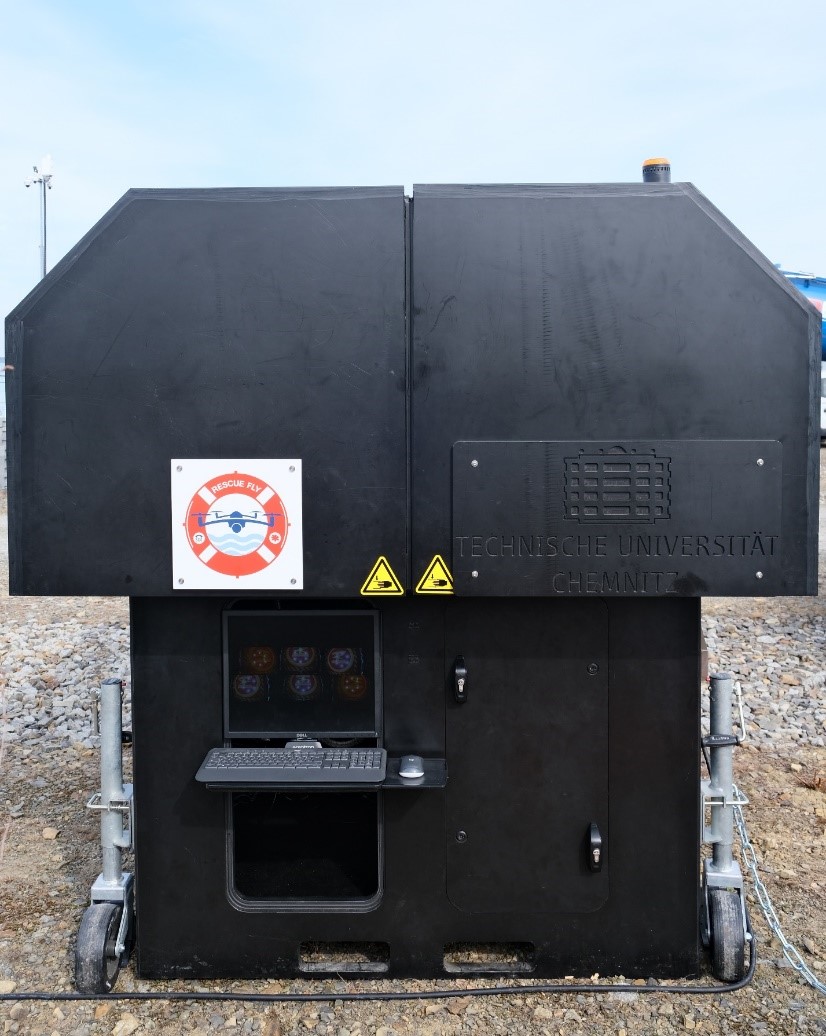
Der intelligente Drohnenhangar wurde im Rahmen des RescueFly-Projekts entwickelt und dient während eines bestimmten Einsatzes als Landeplattform und Abstellplatz für die Drohne.
Zweck & Motivation
Der Drohnenhangar wurde zur Unterstützung der Einsatzkräfte in der Wasserrettung mit automatisierten und lokalisierten Drohnen gefördert. Der mit einer zentralen Rettungszentrale online verbundene und mit adäquater Sensorik ausgestattete intelligente Drohnenhangar ist der Parkplatz der Drohne und wird lokal an den definierten Gefahrenstellen aufgestellt, um das Rettungswesens - im Anwendungsfall Wasserrettung – zu unterstützen.
Technische Beschreibung
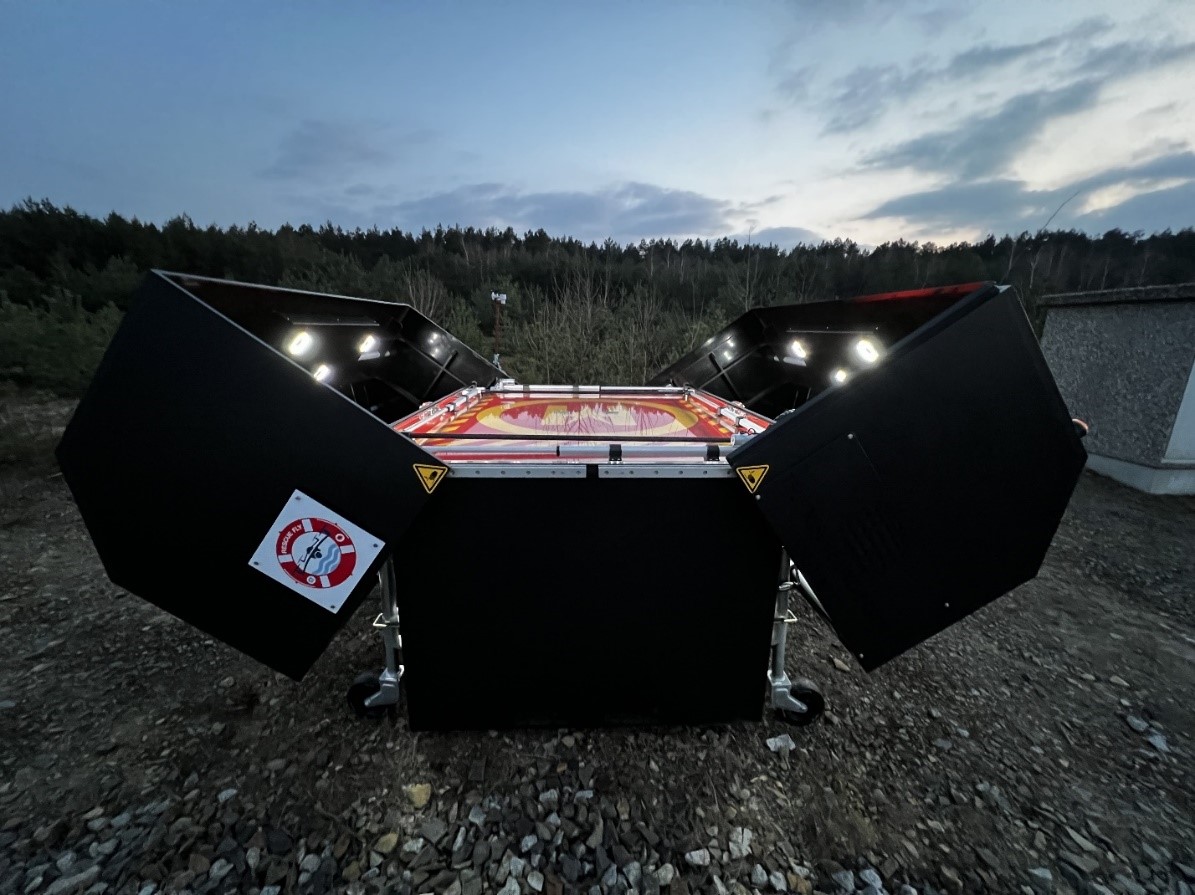
Der intelligente Drohnenhangar verfügt über zwei synchron arbeitende Öffnungsklappen. Dabei wurden ein Öffnungswinkel und eine Öffnungsweite unter Berücksichtigung der Drohne festgelegt. Die Landefläche wurde mit einem zweidimensionalen Repositionierungssystem versehen.
Dieses kann die Drohne nach der Landung in X-Richtung und in Y-Richtung in eine vorgegebene Position bringen. Eingebaute Sensorik bzw. mit dem intelligenten Drohnenhangar verbundene Sensorik ermittelt aktuelle Wetterdaten sowie Hangar-, Batterie- und Drohnenstatus.
Die mechanische Basis des intelligenten Drohnenhangars ist ein Drohnen Rack „dRack“ der Firma DELTA-Fluid Industrietechnik GmbH, das aus PE100 Polyethylen gefertigt ist und über eine hohe mechanische Festigkeit sowie Wetterbeständigkeit verfügt sowie in der notwendigen Größe hergestellt und betrieben werden kann.
Funktionsumfang
Zur Inspektion der Drohne nach Missionsabschluss und nach Verschluss des intelligenten Drohnenhangars wird die von seitens der Professur Technische Informatik entwickelte Intelligenz des intelligenten Drohnenhangars im Gesamtsystem genutzt.
Über jedem Rotor der repositionierten Drohne befindet sich eine optische Kamera sowie eine Ringlichtbeleuchtung. Über diese besondere Sensorik kann automatisiert festgestellt werden, ob ein Rotor während des Missionsflugs beschädigt wurde. Weitere Inspektionsfunktionen werden auf Basis diese Sensorik entwickelt.
Forschungskontext
Verwandte Projekte: RescueFly, SmartCargoDrone
Visuals