CARLA
Aktiv
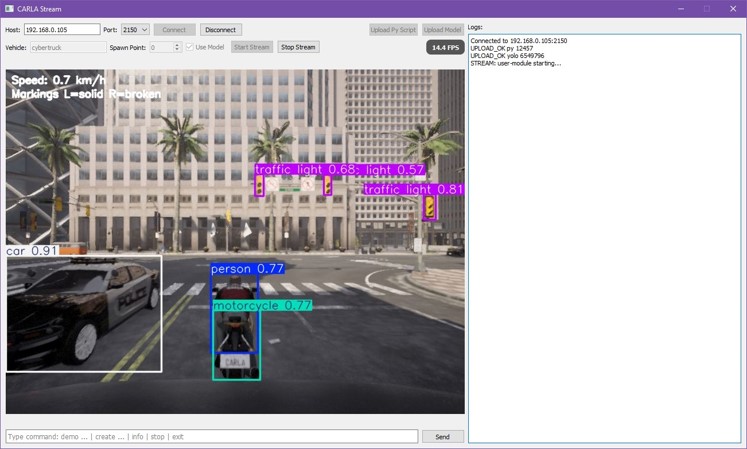
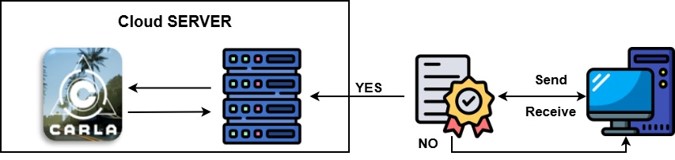
Der CARLA Simulator ist ein Open-Source-Simulator für autonomes Fahren, der eine realistische Umgebung für die Entwicklung und Evaluierung von Algorithmen für autonomes Fahren bietet. Er ermöglicht sichere und kosteneffiziente Tests durch die Generierung vielfältiger Verkehrsszenarien und synchronisierter Sensordaten, ohne dass Experimente in der realen Welt erforderlich sind.
Zweck & Motivation
Ziel des Einsatzes von CARLA in unseren Laboren ist es, die von uns entwickelten Algorithmen und Verfahren für autonomes Fahren in realistischen Fahrsimulationsumgebungen zu testen und dabei modernste Technologien der künstlichen Intelligenz zu integrieren.
Technische Beschreibung
Hardware
- ASUS GPU RTX Server Barebone ESC4000-E10 2U
- Intel Xeon Silver 4309Y-Prozessor 2,8 GHz (8 Kerne)
- Arbeitsspeicher 128 GB (8 × 16 GB) DDR4 ECC, registriert, 3200 MHz
- PNY NVIDIA Ampere A10-24GB PCIe 4.0 Data Center GPU
- Broadcom NetXtreme-E-Serie P210P Server-Netzwerkkarte, 2x 10 Gbit/s
- 2,0 TB Samsung PM9A1 M.2 NVMe SSD
- 1,92 TB Kioxia CD8-R SSD
Software
Linux-Betriebssystem
Fähigkeiten
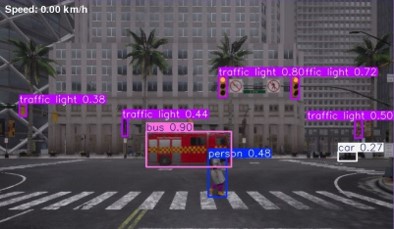
- Erkennung und Identifizierung von Verkehrszeichen
- Autonomes Fahren
- Situationen beim Spurwechsel
- Situationen an Bushaltestellen
- Spiel zum autonomen Fahren für Anfänger
- Individuelles Kartendesign (in Arbeit)
Forschungskontext
- Entwicklung von Algorithmen auf Basis künstlicher Intelligenz
- Umsetzung von Fahrregeln auf Basis von Expertensystemen